Mit jedem Schritt verbunden – erste Entwicklungsergebnisse des „VarioFoot“
Durch eine Amputation des Beins wird der betroffene Mensch im Alltagsleben vor große Herausforderungen gestellt, sei es beim alltäglichen Gehen und Stehen auf unterschiedlichen Untergründen, beim Tragen von Gegenständen oder auch in der sozialen Integration [1–3]. Die Prothese muss den individuellen Anforderungen und Bedürfnissen gerecht werden. Der heutige Stand der Technik ermöglicht es zwar, den verlorenen Teil des Bewegungsapparats zu einem großen Teil zu ersetzen, jedoch bleibt die Sensorik der amputierten Gliedmaße weitgehend verloren. Dieser Verlust spiegelt sich beispielsweise in einer erhöhten Sturzgefahr wider und hat somit einen direkten Einfluss auf die Lebensqualität der Betroffenen [4, 5]. Im vorliegenden Projekt „VarioFoot“ – gefördert durch das Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR – ehemals BMBF) – wurden genau hier angesetzt (Abb. 1). Hierzu wurde ein Prothesenfuß in Gänze konstruiert und entwickelt, der innerhalb seiner mechanischen Struktur mit Sensoren instrumentiert ist, Informationen aufnimmt, bewertet und durch Schwingungsaktoren ein vibrotaktiles Feedback über den Prothesenschaft übermittelt.
Daniel Merbold
Durch eine Amputation des Beins wird der betroffene Mensch im Alltagsleben vor große Herausforderungen gestellt, sei es beim alltäglichen Gehen und Stehen auf unterschiedlichen Untergründen, beim Tragen von Gegenständen oder auch in der sozialen Integration [1–3]. Die Prothese muss den individuellen Anforderungen und Bedürfnissen gerecht werden. Der heutige Stand der Technik ermöglicht es zwar, den verlorenen Teil des Bewegungsapparats zu einem großen Teil zu ersetzen, jedoch bleibt die Sensorik der amputierten Gliedmaße weitgehend verloren. Dieser Verlust spiegelt sich beispielsweise in einer erhöhten Sturzgefahr wider und hat somit einen direkten Einfluss auf die Lebensqualität der Betroffenen [4, 5].
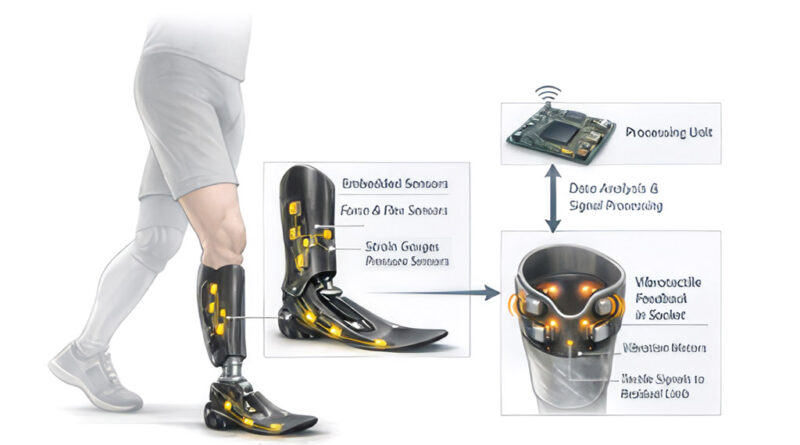
Im vorliegenden Projekt „VarioFoot“ – gefördert durch das Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR – ehemals BMBF) – wurden genau hier angesetzt (Abb. 1). Hierzu wurde ein Prothesenfuß in Gänze konstruiert und entwickelt, der innerhalb seiner mechanischen Struktur mit Sensoren instrumentiert ist, Informationen aufnimmt, bewertet und durch Schwingungsaktoren ein vibrotaktiles Feedback über den Prothesenschaft übermittelt.
 Dies ist ein kostenpflichtiger Inhalt
- Stehtraining bei Kindern mit schwerer Cerebralparese – ist eine relevante Fußbelastung auch bei Hüft- und Kniebeugekontrakturen möglich? — 8. Oktober 2026
- Fahrtüchtigkeit mit Hilfsmittel nach Operation und Trauma: Wann darf ich wieder Auto fahren? — 8. Oktober 2026
- Grenzindikationen in der Fuß- und Sprunggelenkschirurgie – wann ist beim Chirurgen Schluss? — 7. Oktober 2026
 Erhalten Sie Zugriff auf diesen und jeden weiteren Artikel auf unserer Website.